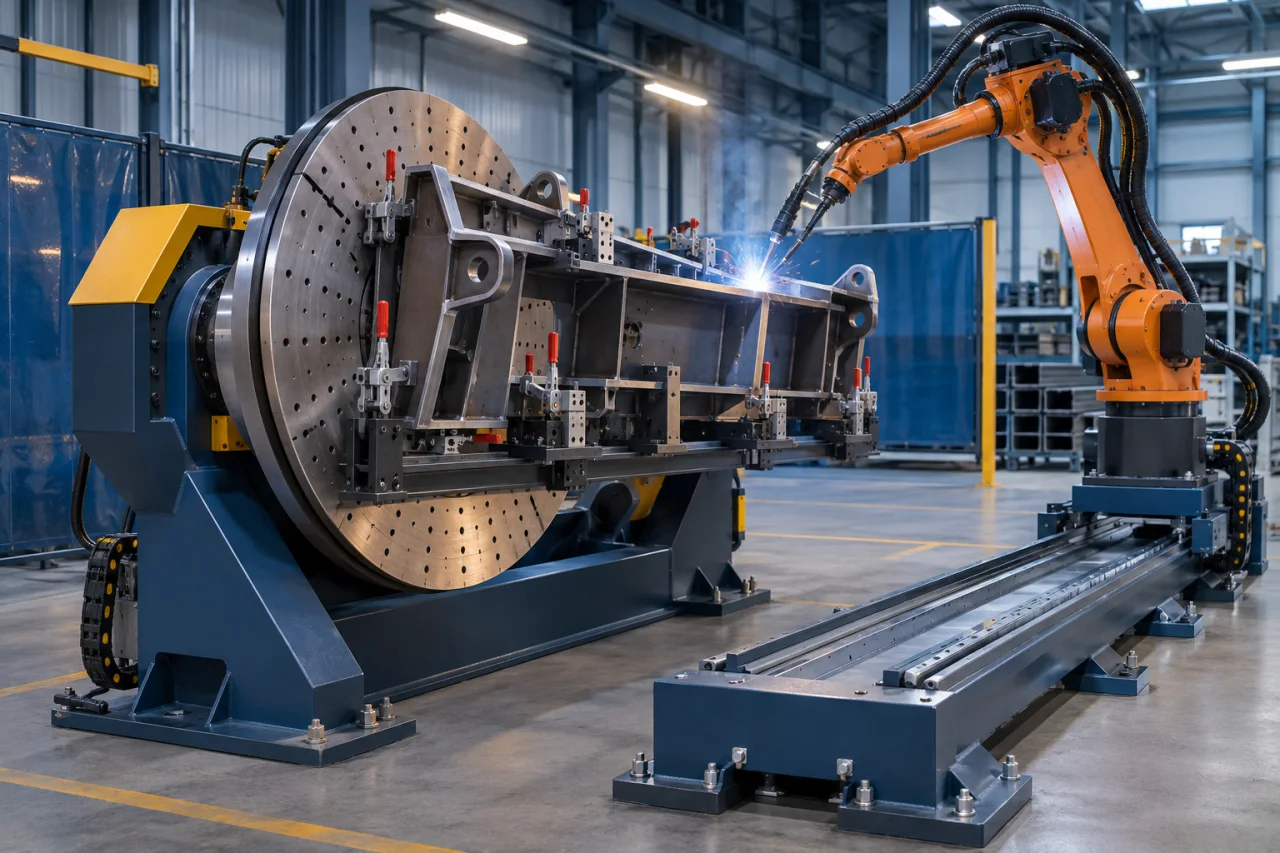
Pozisyoner, slider ve fikstür çözümleri robotik hücrenin erişimini ve parça referanslamasını tamamlar. Pozisyoner iş parçasını döndürür veya konumlandırır; slider robotu ya da ekipmanı doğrusal eksende taşır; fikstür ise parçayı tanımlı referanslarda tutar. ERATECH bu mekanik sistemleri uygulamaya özel tasarım ve üretim yaklaşımıyla ele alır.
Parça geometrisinden hareket planına
Kaynak ve montaj uygulamalarında yük, ağırlık merkezi, moment, erişim ve operatör yükleme düzeni tasarımı etkiler. Fikstürün yalnızca tutması değil, yükleme kolaylığı ve takım erişimini de sağlaması gerekir. Harici eksenlerin robotla senkron hareketi, kontrolör desteği ve proje ihtiyacı üzerinden değerlendirilir.
Proje ve uygulama süreci
- İş parçası, kuvvetler, ağırlık merkezi ve referans yüzeylerin analizi
- Mekanik yerleşim, tahrik, bağlama ve sensörleme tasarımı
- Yükleme, konumlama ve robot hareketlerinin birlikte doğrulanması
Teklif ve ihtiyaç değerlendirmesi
Projeniz için pozisyoner, slider ve fikstür çözümleri kapsamını birlikte netleştirelim. Teknik dokümanlarınızı, mevcut operasyonu ve hedefinizi paylaşarak uygulamanıza uygun bir değerlendirme talep edebilirsiniz. Kapsam, teslim planı ve kabul ölçütleri teklif aşamasında belirlenir.
Sık sorulan sorular
Mevcut robota slider eklenebilir mi?
Robot kontrolörünün harici eksen desteği, mekanik yükler ve haberleşme yapısı incelenir. Entegrasyon uygunluğu bu incelemenin ardından belirlenir.
Bir fikstür birden fazla parçayı taşıyabilir mi?
Parça ailesine bağlı olarak değişebilir referanslar, modüler elemanlar veya ayrı fikstür setleri değerlendirilebilir. Tek bir standart çözüm tüm geometrilere uygun olmayabilir.